フィル・レボ氏とデルタ航空のエド・バスティアン最高経営責任者(CEO)が「Squawk Box」に参加し、同社の四半期決算、ジェット燃料価格高騰の影響、同社のWi-Fi計画、旅行需要の見通しなどについて話し合う。
06:07
2026年10月9日金曜日午前7時46分(東部夏時間)
マービン・ハリソン・ジュニアのトレード

フィル・レボ氏とデルタ航空のエド・バスティアン最高経営責任者(CEO)が「Squawk Box」に参加し、同社の四半期決算、ジェット燃料価格高騰の影響、同社のWi-Fi計画、旅行需要の見通しなどについて話し合う。
06:07
2026年10月9日金曜日午前7時46分(東部夏時間)
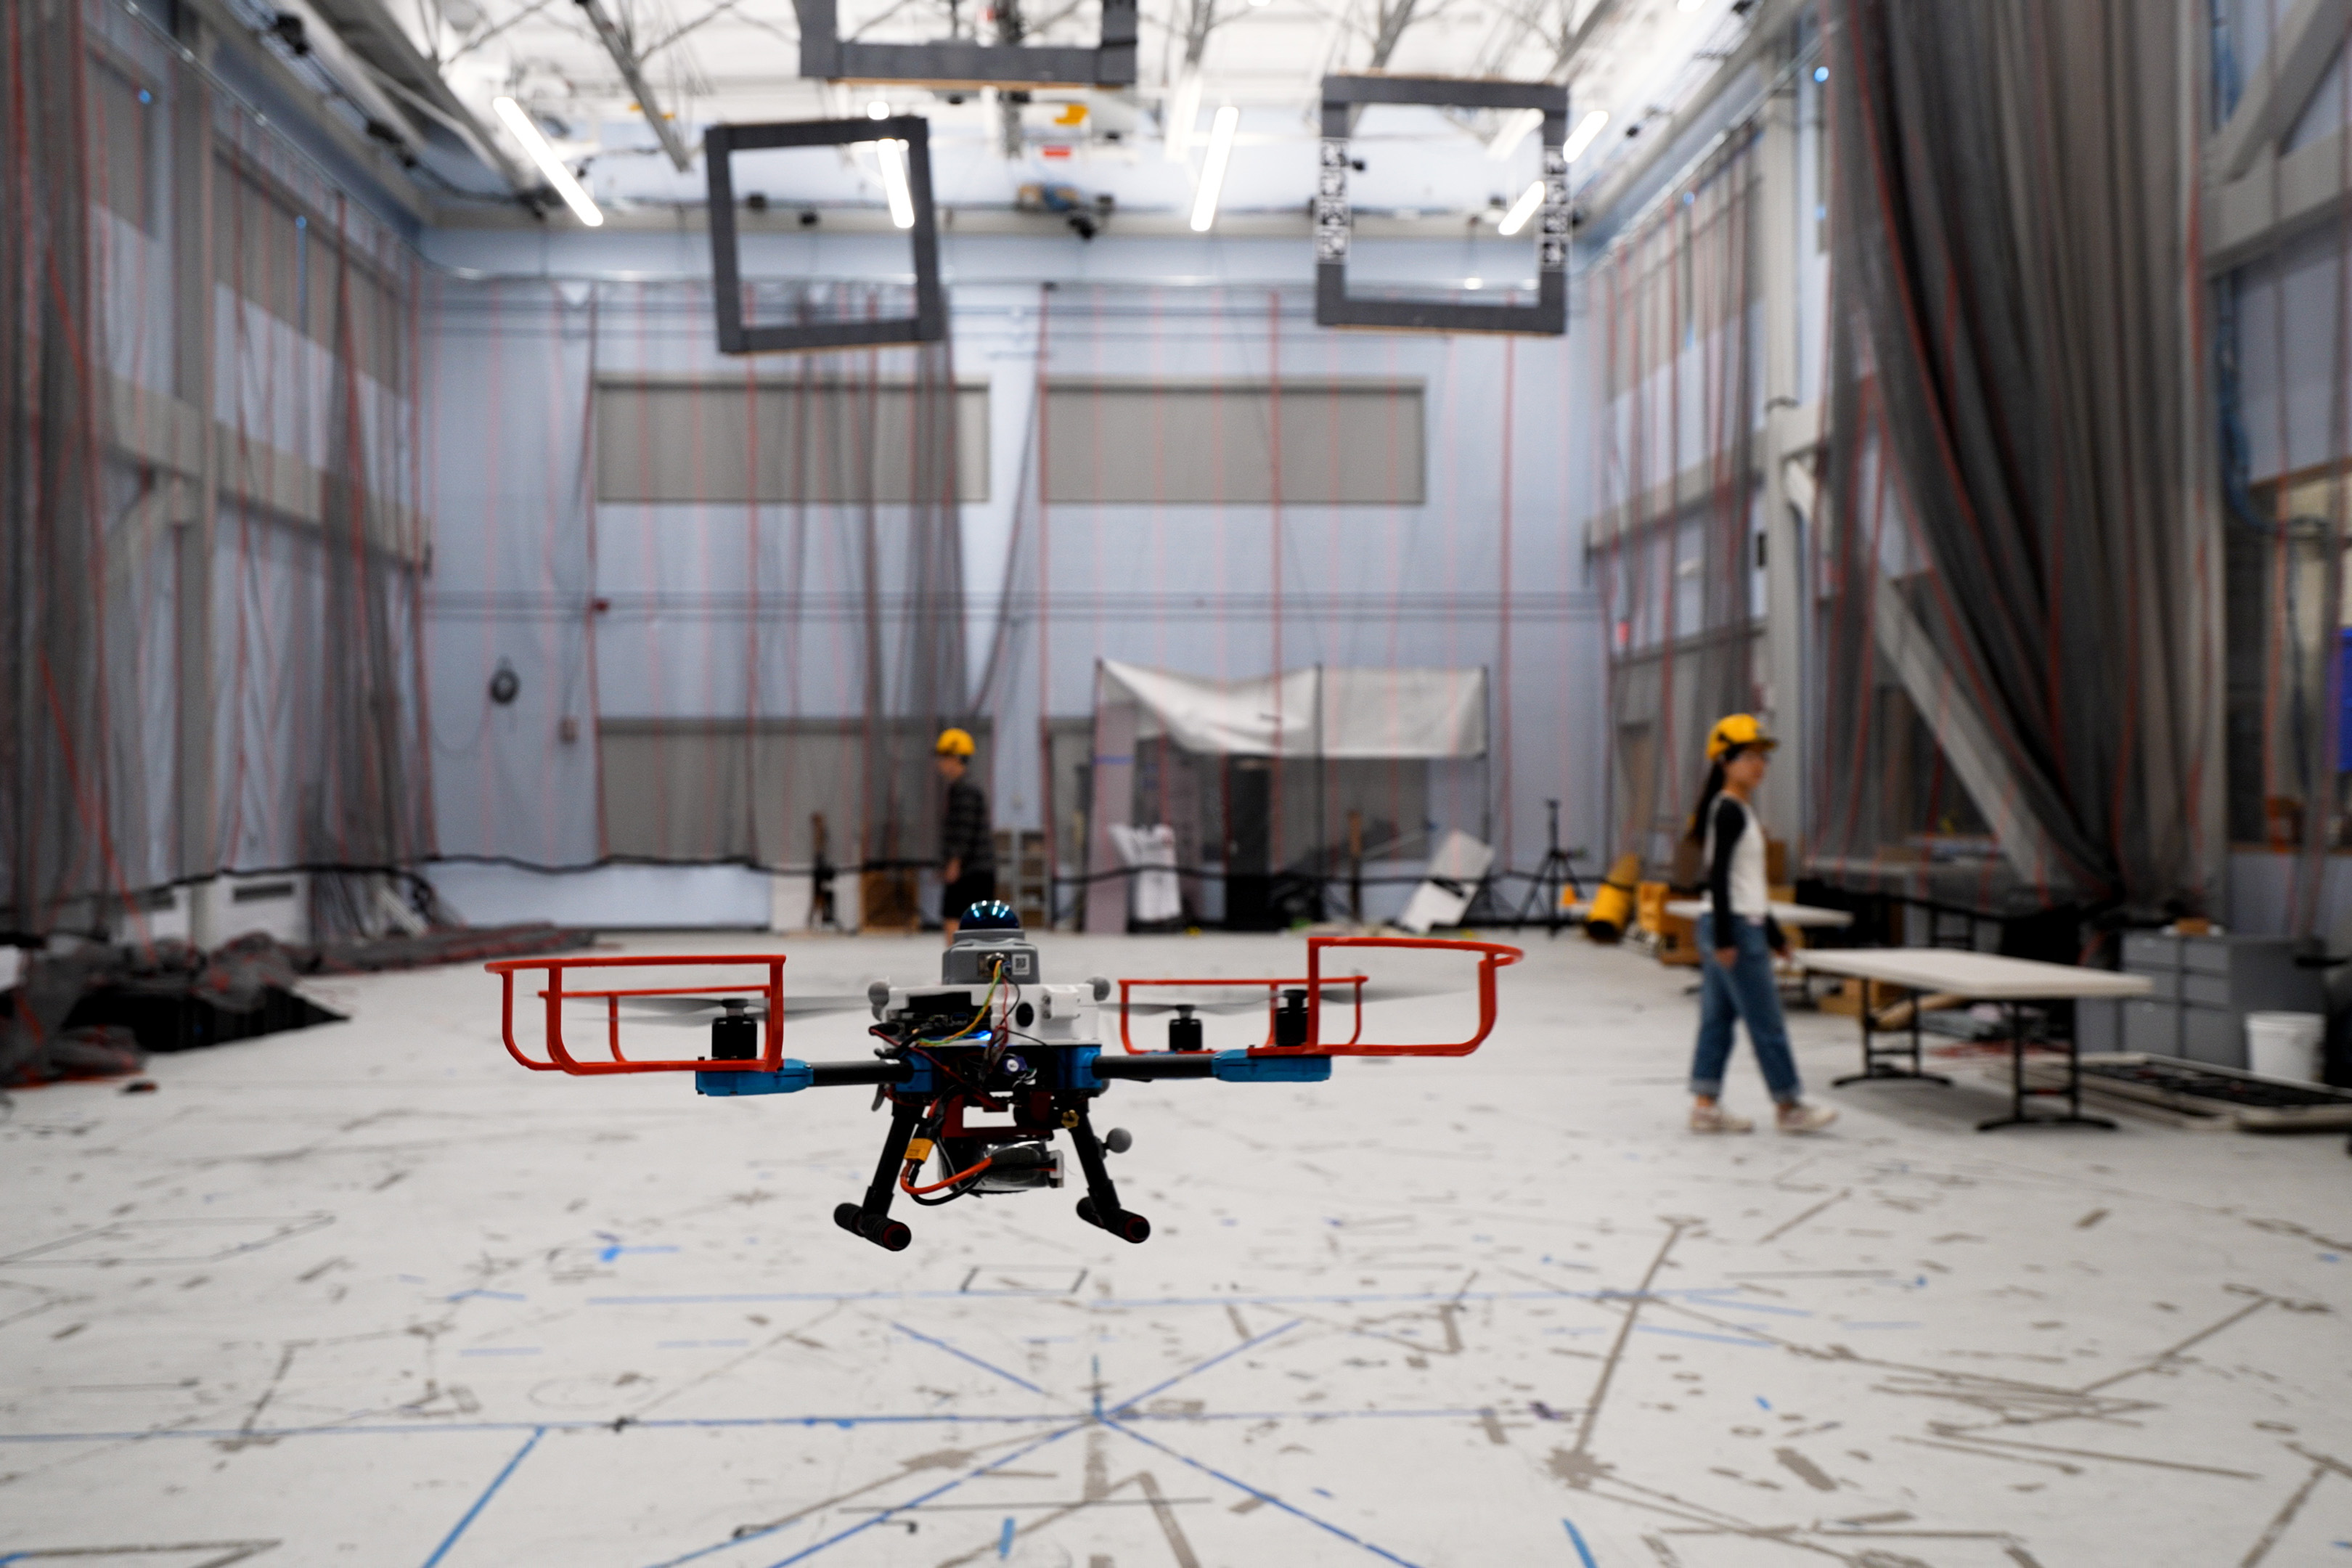
「UAV がエリアの地図を持たず、未知の障害物が動き回るような最も困難な環境において、私たちは安全性の数学的保証を確立しました。プランナーが知っておく必要がある唯一のことは、障害物の最大速度です。それを考慮すると、地図がなくてもどのような環境でも使用でき、UAV が何にもぶつからないことがわかります。」と Kota’23 氏は言います。 MIT で航空宇宙学博士号を取得しており、この新しいシステムに関する論文の筆頭著者です。 この論文には、マドリードの教皇庁コミラ大学の助教授であるヘスス・トルデシリャス博士(22 年)も参加しています。 MIT大学院生のHuang Rached氏、Lily Sun氏、Yihuan Jia氏。および主著者であるジョナサン・P・ハウ氏はフォード航空宇宙学教授であり、マサチューセッツ工科大学情報意思決定システム研究所(LIDS)と航空宇宙制御研究所(ACL)の主任研究員である。研究分野 ロボティクスに関するIEEEトランザクション。 安全第一 軌道計画者は、UAV のカメラとセンサーからの画像とデータを使用して、車両の目標に到達する飛行経路を決定します。 既存のプランナーのほとんどは、障害物が動かない未知の静的環境向けに設計されているか、ロボットが衝突しないという正式な保証なしに動的障害物を自由に回避します。 ドローンが遠隔地の災害現場に医療物資を届ける場合など、危険な状況では正式な安全保証が重要です。しかし、実際の展開の動的な環境で起こり得るすべてのクラッシュを計算しようとすると、時間がかかりすぎます。 「未知の動的環境では、信頼できる仮定はあまりありません。この種の環境では、研究者は軌道が安全であることを数学的に保証することがまだできていません」と近藤氏は説明します。…
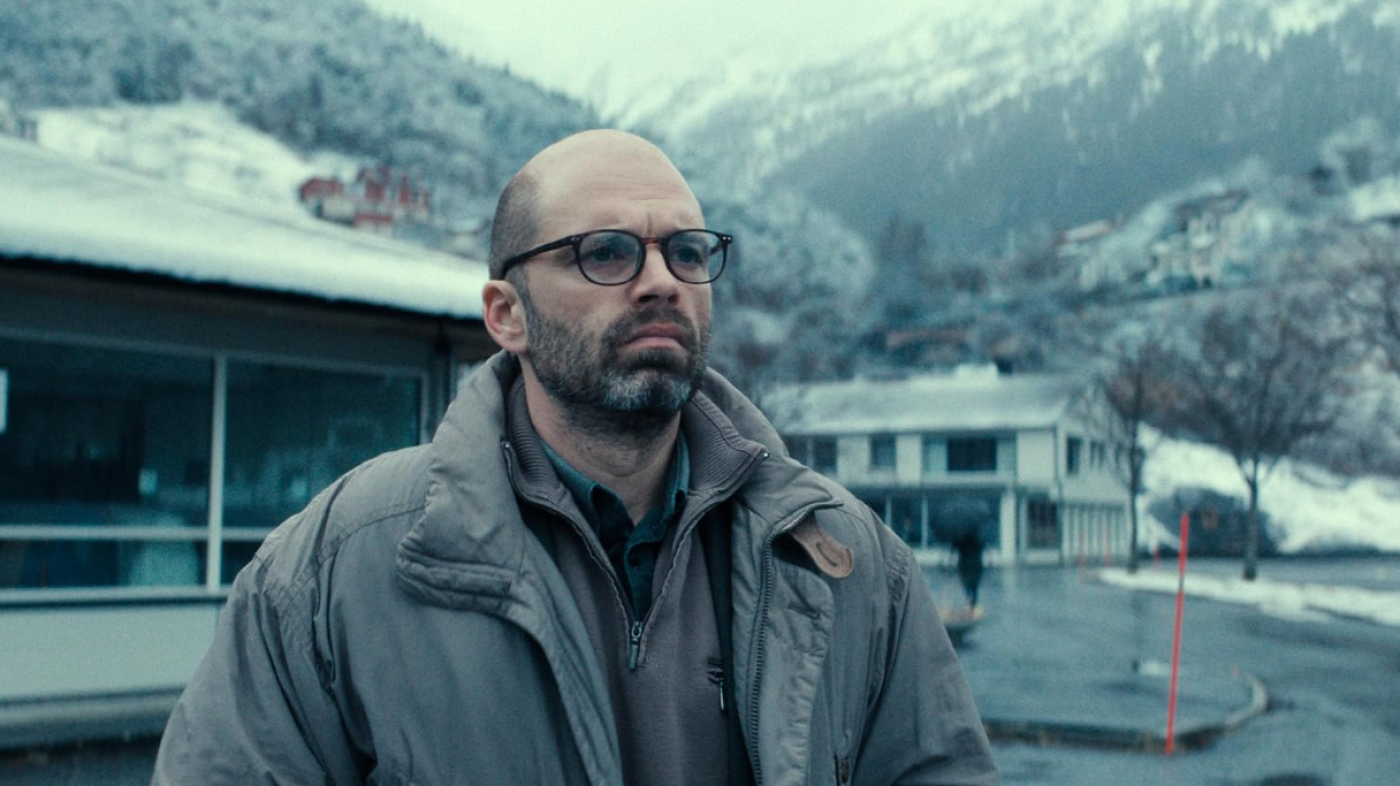
セバスチャン・スタンが子供たちを虐待した容疑で告発された男を演じる フィヨルド。 ネオン ヘッダーを隠す タイトルを変更します 私 ネオン 才能あるルーマニアの作家兼監督クリスティアン・ムンギウは、祖国の腐敗と権威主義の歴史に光を当てる、骨の折れるリアリズムスリラーを制作しています。で 丘の外へ彼はルーマニア正教会における不寛容を標的にした。 2007 年の彼の傑作では、 4ヶ月と3週間と2日彼は1980年代後半の共産主義独裁政権の残忍さを暴露した。この映画はカンヌ国際映画祭でゴールデングローブ賞を受賞し、ムンギウを主要な国際的才能として認めさせました。 数カ月前、ムンギウは新作ドラマでパルムドールの2位を獲得した。 フィヨルドそれは多くの意味で、何か進むべきことを示しています。これはルーマニア国外で撮影された彼の最初の映画ですが、自然のままの環境であっても、制度的抑圧と偽善に対する彼の目はこれまでと同様に鋭いです。 セバスチャン・スタンとレナーテ・ラインヴェは、ルーマニアからノルウェーのフィヨルドと山々の間にある小さな町に引っ越してきたばかりのミハイとリスベット・ゲオルギウの夫婦を好演している。彼らには5人の子供がいます。長男は高校生、末っ子はまだおむつをしています。彼らは厳格なキリスト教徒でもあります。大部分が英語とルーマニア語の会話で構成されるシーンでは、彼らが友好的な隣人ミアと10代の娘ヌーラの家を訪ねた際、教会の友人たちと賛美歌を歌う。 町の人々は最初は歓迎してくれますが、ムンギウはワイドでロングショットを使用して、私たちをこのオープンで賑やかな社会に引き込みます。しかし、ジョージアスにとって状況はすぐに悪化します。ある日、校長は長女エリアの背中にあざがあることに気づき、彼女と彼女の弟が両親を罰することについて話しているのを聞いた。児童保護サービスに通報があり、目もくらむようなスピードで、赤ん坊を含む5人のゲオルギウの子供たちが親から引き離され、里親に預けられることになった。 映画の残りの部分は、子供たちを取り戻そうとするミハイとリスベットの努力を描き、彼らをノルウェーの法制度と対峙させます。明らかになった証言の中で、彼らの子供の一人が授業中に反LGBTQの見解を表明したことが分かります。このことは、グルジア人が子供たちへの虐待の標的となったのか、彼らはそれを激しく否定しているのか、それとも新しい国の進歩的で世俗的人間主義的価値観を受け入れることを拒否したのかという疑問を提起する。 受け取ったすべての感謝と賞に対して、 フィヨルド というのは、ムンギウの映画は著しく意見の対立を招いていることが判明したからである。この物語は、同様の試練を経験したノルウェーとルーマニア人の家族が関与した2015年に広く報道された事件にインスピレーションを得ているが、一部の批評家はこの映画がヨーロッパの福祉国家を聖職者の悪役、つまり子育てのプロセスを否定する行き過ぎた政府機関に貶めていると非難している。他の人は、そのような反応は左翼の不寛容についてのムンギウ氏の見解と、表向きは包摂的な社会であっても部族主義や人種的・宗教的差別がどのように生じ得るかを例示しているだけだと主張する。…

聴衆メンバー: いわゆる「消費者マインド」と「商品の性質」について、もう少し詳しく説明してもらえますか? … ウォーレン・バフェット: 消費者製品に携わるとき、世界中で何人の人がその製品について考えているのか、そして今から 5 年、10 年、20 年後に何を考えているのかを理解する、または考えることに本当に興味があるのですね。 現在、地球上の事実上すべての人間、おそらく世界人口の 75 パーセントまでが、頭の中にコカ・コーラについての考えを持っています。 彼らは、「コカ・コーラ」という言葉が彼らにとって何らかの意味を持っているのです。 RCコーラは世界中の誰にとっても何の意味もありません。 ラジコンを所有している人にはそれが当てはまりますが、ガラス吹き職人も同様です。 しかし、誰もがコカ・コーラについて何かを持っています。そしてほとんどの場合、それは好意的です。それは楽しい経験と結びついています。 現在、その一部は設計によるものです。つまり、そこが幸せなのです。ディズニーランド、ディズニーワールドにあります。そしてそれはサッカー場の上です。そしてそれは、バークシャー・ハサウェイの会議も含めて、笑顔でいられそうな場所ならどこでも、と付け加えてもいいかもしれません。 (笑い) そしてこの姿勢は心の中でとても安定します。そして、それは約200か国の人々との間で確立されています。 1年も経つと、より多くの人の心に定着するでしょう。そしてその一般的な立場は、わずかに、わずかに、わずかに異なります。…