「UAV がエリアの地図を持たず、未知の障害物が動き回るような最も困難な環境において、私たちは安全性の数学的保証を確立しました。プランナーが知っておく必要がある唯一のことは、障害物の最大速度です。それを考慮すると、地図がなくてもどのような環境でも使用でき、UAV が何にもぶつからないことがわかります。」と Kota’23 氏は言います。 MIT で航空宇宙学博士号を取得しており、この新しいシステムに関する論文の筆頭著者です。
この論文には、マドリードの教皇庁コミラ大学の助教授であるヘスス・トルデシリャス博士(22 年)も参加しています。 MIT大学院生のHuang Rached氏、Lily Sun氏、Yihuan Jia氏。および主著者であるジョナサン・P・ハウ氏はフォード航空宇宙学教授であり、マサチューセッツ工科大学情報意思決定システム研究所(LIDS)と航空宇宙制御研究所(ACL)の主任研究員である。研究分野 ロボティクスに関するIEEEトランザクション。
安全第一
軌道計画者は、UAV のカメラとセンサーからの画像とデータを使用して、車両の目標に到達する飛行経路を決定します。
既存のプランナーのほとんどは、障害物が動かない未知の静的環境向けに設計されているか、ロボットが衝突しないという正式な保証なしに動的障害物を自由に回避します。
ドローンが遠隔地の災害現場に医療物資を届ける場合など、危険な状況では正式な安全保証が重要です。しかし、実際の展開の動的な環境で起こり得るすべてのクラッシュを計算しようとすると、時間がかかりすぎます。
「未知の動的環境では、信頼できる仮定はあまりありません。この種の環境では、研究者は軌道が安全であることを数学的に保証することがまだできていません」と近藤氏は説明します。
MIT の研究者は、厳密な数学的アプローチを使用して、安全な軌道プランナーである SANDO を開発しました。彼らは、アルゴリズムが未知の環境において移動する障害物との衝突を確実に回避する軌道を常に計算することを理論的に証明しました。
SANDO は、ロボット環境を通じて安全通路を開発することから始めます。この廊下は、ロボットが通過できる 3D 空間の一連の接続されたエリアであり、障害物がないことが保証されています。
ただし、他のシステムとは異なり、SANDO は動的障害物の動きの可能性を考慮した、時間に敏感な安全通路を作成します。動的障害物を検出、分類、制御する特別なモジュールを使用して、障害物がその場所に移動するようにします。
システムは障害物が次にどこに移動するかを正確に知りませんが、障害物の最大速度を使用して、指定された時間内にどのくらいの距離を移動できるかを計算します。障害物の周囲に球を配置し、あらゆる方向に最長距離を移動できます。
SANDO は、UAV が移動物体と衝突しないように、これらのエリアの周囲に安全通路を作成します。
「現実の世界では障壁は動くので、ある瞬間に作成した安全通路は、物が通路を移動しているときには役に立ちません。しかし、私たちはその時間の要素に注目しているので、将来の安全を保証できるようになりました。」と近藤氏は言います。
このシステムは、ヒート マップ ベースのプランナーを使用して、多くの障害物がある環境の「ホット」エリアを特定し、UAV をこれらの危険なエリアから遠ざけるように誘導します。これにより、ロボットは危険なエリアをより効率的に移動できるようになります。
素早い反応
衝突のない安全な回廊を確立すると、SANDO はその回廊内の軌道を最適化して、ターゲットに到達する最速の方法を見つけます。
ロボットが移動する際、SANDO は安全通路を調整し、目的地に到着するまでロボットの進路が衝突しないように軌道を修正します。
研究者らは、UAV が搭載コンピューターを使用して軌道を迅速に再計算し、突然の変化に迅速に反応できるように、最適化ソリューションを簡素化するためにいくつかのトリックを使用しました。
「SANDO の開発で最も困難だったのは数学です」と近藤氏は言います。 「安全性を保証しようとするときは、慎重に、理論が起こり得るすべてのケースを、エッジケースも含めてカバーしていることを確認する必要があります。一度その数学的保証が得られれば、UAV を飛行させるのは非常に簡単になりました。」
シミュレーションでは、SANDO はいくつかの最先端システムよりも早くロボットの目標に到達し、あらゆる環境で衝突を完全に回避しました。
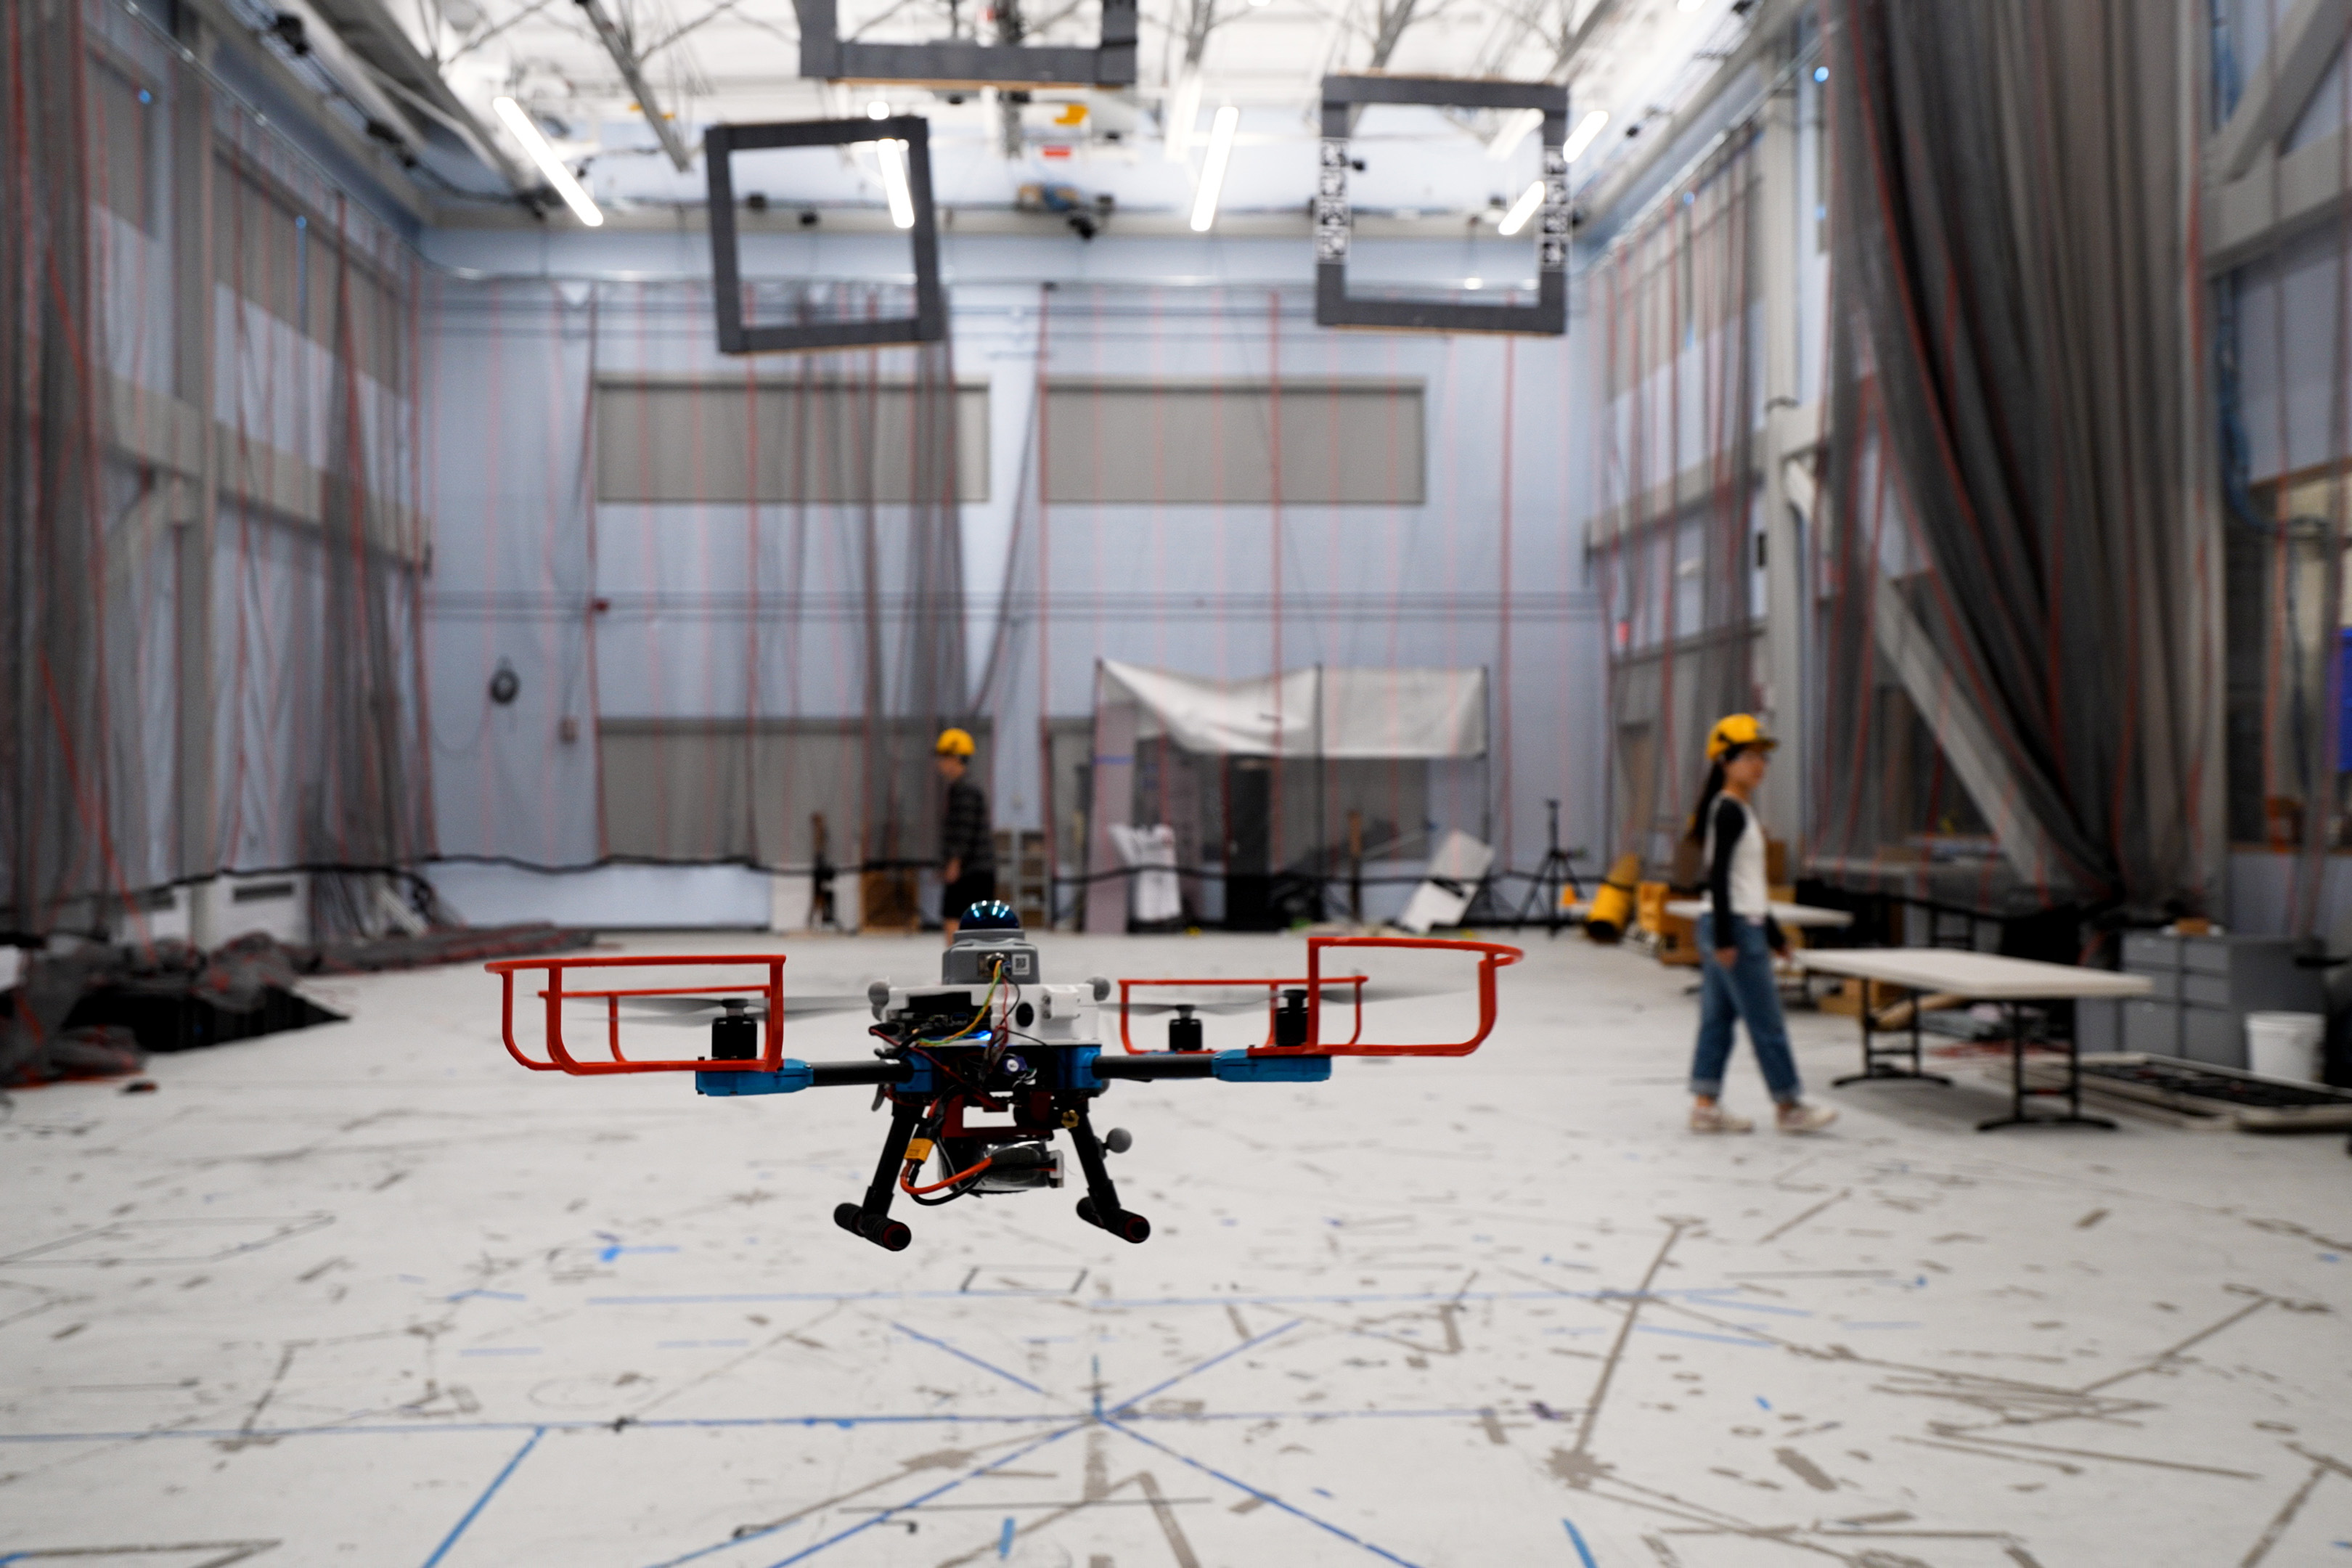
SANDO はまた、ロボットに搭載されたコンピューターとセンサーを使用して安全な軌道を迅速に計画し、実際の UAV による 12 回のテスト飛行ですべての動的障害物を回避しました。
将来的には、研究者は SANDO の計算効率を高め、システムを機械学習モデルと統合して、ユーザーが平易な言語を使用してロボットに指示できるようにすることができます。
自律飛行における中心的な問題は、計画時には安全な経路でも、環境が変化すると危険になる可能性があることです。 SANDO は、安全な飛行通路と、頻繁な飛行計画をサポートする厳密に制約された軌道の最適化によってこの問題を解決します。時空間計画、正式な安全分析、ハードウェア検証の組み合わせにより、複雑な動的環境における自律飛行への実用的なアプローチが提供されます」と、この研究には関与していない中国の浙江大学准教授のフェイ・ガオ氏は述べています。
この研究はシンガポール国防科学技術庁から一部資金提供を受けています。